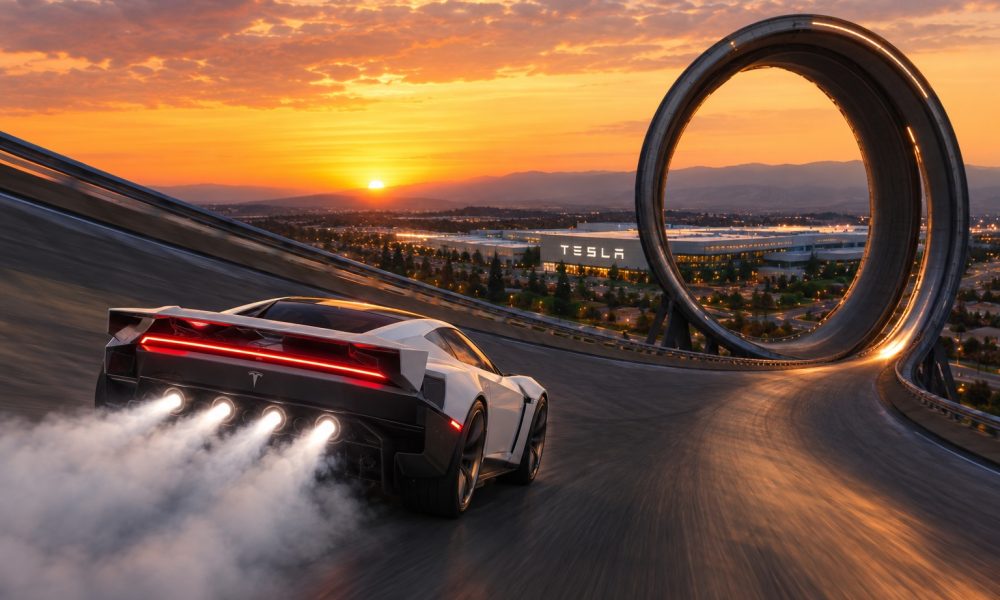
Elon Musk hat auf der Plattform X weitere Details zum geplanten Tesla Roadster bekannt gegeben. Auf eine Anmerkung des Tech-Bloggers Robert Scoble antwortete Musk, dass der Roadster in der Lage sein wird, die bei der Präsentation gezeigten Stunts autonom auszuführen. Zudem kündigte er den Bau einer speziellen Looping-Teststrecke am Tesla-Hauptsitz in Texas an.
Bei den Demonstrationen des Fahrzeugs wurden Manöver wie das Befahren einer gekrümmten Rampe bis in die Überkopf-Position, kurze Flugphasen mittels Kaltgas-Triebwerken sowie ein Schwebezustand über anderen Tesla-Modellen gezeigt. Laut Musk sollen Besitzer diese Manöver künftig per Befehl autonom vom Fahrzeug ausführen lassen können.
Technisch basiert die Umsetzung auf mehreren spezifischen Hardware-Komponenten:
- Steer-by-Wire: Die Lenkung erfolgt rein elektronisch über ein Yoke-Lenkrad.
- Kaltgas-Triebwerke: Elektrische Aktuatoren sorgen für Korrekturen während der Flugphasen.
- Unterboden-Ventilatorensystem: Ein Saugsystem erzeugt starken Unterdruck, um das Fahrzeug auch in extremen Neigungen oder Überkopf-Positionen an der Fahrbahn zu halten.
Zusätzlich soll auf dem Gelände der Giga Texas eine Teststrecke mit einem Looping entstehen, auf der Kunden das Fahrzeug testen können. Konkrete Zeitpläne für den Bau der Strecke oder die Freischaltung der Stunt-Funktionen wurden nicht genannt. Der Produktionsstart des Tesla Roadster ist für die Jahre 2027 oder 2028 in Texas geplant. Eine Straßenzulassung für das Fahrzeug besteht derzeit nicht. Die mit Triebwerken ausgestattete Variante wird laut Tesla nur auf Einladung erhältlich sein.
Wie beurteilt ihr diese angekündigten autonomen Stunt-Funktionen und die geplante Teststrecke für den Roadster?